
Cáp mềm, cáp chạy xích và cáp robot khác nhau thế nào?
Cáp mềm, cáp chạy xích và cáp robot khác nhau chủ yếu ở dạng chuyển động mà toàn bộ kết cấu cáp được thiết kế để chịu. Cáp mềm có thể chỉ phù hợp lắp cố định và uốn thỉnh thoảng; cáp chạy xích được chọn cho uốn lặp theo hành trình; cáp robot chịu xoắn phải có giới hạn xoắn được hãng công bố. Không thể chọn đúng chỉ bằng cách sờ thấy cáp mềm hoặc đọc chữ Class 5, Class 6.
Bài này tập trung vào cáp nguồn và cáp điều khiển của máy. Nếu tuyến đang xét là Ethernet công nghiệp, xem thêm cách phân biệt cáp PROFINET Type A, B, C, vì còn phải đáp ứng yêu cầu đường truyền và đầu nối.
| Trình tự chọn: Xác định chuyển động thực tế → kiểm bán kính, hành trình hoặc góc xoắn → đối chiếu chu kỳ và môi trường → kiểm lại yêu cầu điện, đầu nối và mã hàng. |
1. Phân biệt ba dạng chuyển động trước khi xem mã cáp
Cáp mềm: cần đọc rõ được phép di chuyển đến mức nào
“Cáp mềm” là cách gọi rộng. Với một dòng được hãng mô tả dùng cho occasional flexing, nghĩa là uốn hoặc di chuyển thỉnh thoảng, không nên tự chuyển sang ứng dụng chạy qua lại liên tục trong xích. Ví dụ thường gặp là tuyến nối thiết bị chỉ thay đổi vị trí khi điều chỉnh hoặc bảo trì, với điều kiện lắp đúng tài liệu của mã cáp.
Không có một ngưỡng chung như “uốn dưới bao nhiêu lần mỗi ngày thì mọi cáp mềm đều dùng được”. Cần kiểm cả cách uốn, lực kéo, bán kính, nhiệt độ và phạm vi ứng dụng do hãng xác nhận.
Cáp chạy xích: chịu uốn lặp theo hành trình
Trong xích dẫn cáp, còn gọi là drag chain hoặc cable chain, đoạn cáp lần lượt đi qua vùng cong khi bàn trượt hoặc bộ phận máy di chuyển. Cần đối chiếu khả năng uốn liên tục của đúng dòng với hành trình, tốc độ, gia tốc, bán kính và số chu kỳ yêu cầu.
Xích giúp tổ chức và dẫn hướng tuyến cáp; bản thân việc đặt cáp vào xích không làm một cáp thông thường trở thành cáp chịu uốn lặp.
Cáp robot chịu xoắn: kiểm thêm chuyển động quanh trục cáp
Khi tay robot đổi tư thế, tuyến cáp có thể vừa uốn vừa chịu xoắn quanh trục dọc. Đây là tải khác với uốn lặp trên một mặt phẳng. Cáp cần có dữ liệu chịu xoắn, thường thể hiện bằng độ trên mét, cùng điều kiện vận hành tương ứng.
Một robot có thể có cả đoạn cáp cố định, đoạn đi trong xích và đoạn chịu xoắn. Vì vậy, cần phân loại từng đoạn tuyến thay vì mặc định mọi cáp nối vào robot đều có cùng yêu cầu.
Nguồn tham khảo: LAPP — tải uốn, tải xoắn và các đầu vào khi chọn cáp chuyển động.
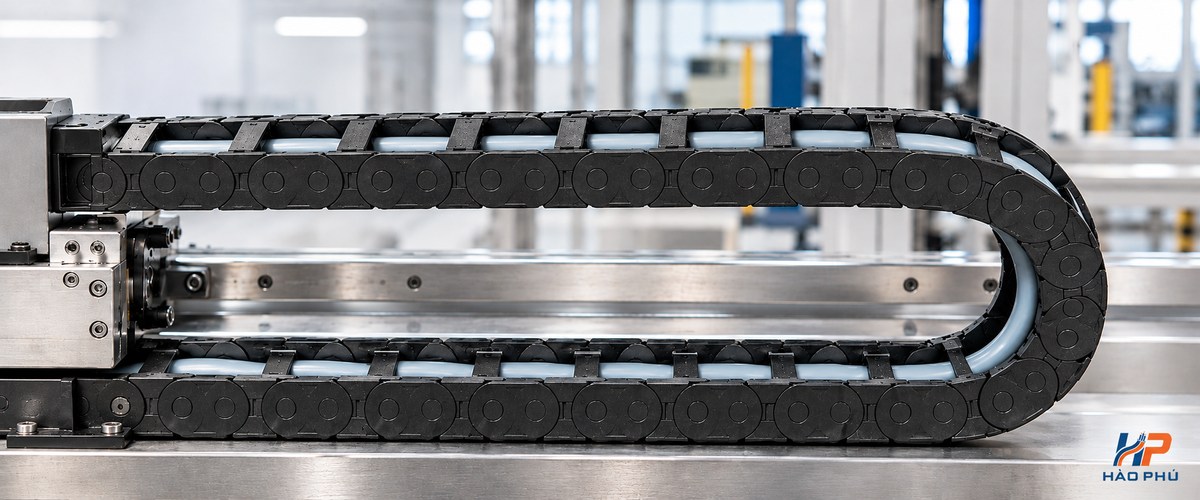 |
| Minh họa uốn lặp trong xích dẫn cáp; giới hạn vận hành phải đối chiếu theo đúng mã. |
2. Vì sao Class 5 hoặc Class 6 chưa đủ để kết luận dùng được cho xích?
Class 5 và Class 6 theo IEC 60228 mô tả kết cấu ruột dẫn. Chúng không phải mức chứng nhận tuổi thọ của toàn bộ cáp khi chạy xích hoặc chịu xoắn.
Khả năng chuyển động còn phụ thuộc cách bện lõi, bước xoắn, vật liệu cách điện, các lớp phân cách, shield và vỏ ngoài. Hai cáp cùng Class 6 vẫn có thể được thiết kế cho những chế độ làm việc khác nhau.
Ví dụ, ÖLFLEX CLASSIC 110 CY dùng ruột Class 5 và được hãng xác định cho lắp cố định hoặc chuyển động thỉnh thoảng. ÖLFLEX CLASSIC FD 810 CY dùng ruột Class 6, có dữ liệu sử dụng trong xích. Sự khác biệt được xác nhận bằng hồ sơ của hai dòng, không chỉ bằng con số Class.
Tham khảo: LAPP — yêu cầu đối với ruột dẫn, kết cấu và vật liệu của cáp chạy xích.
Nếu chưa xác định số lõi, tiết diện, điện áp hoặc loại mạch, nên hoàn thiện các đầu vào trong hướng dẫn chọn cáp điều khiển cho tủ điện và máy công nghiệp trước khi chọn dòng theo chuyển động.
3. Đối chiếu ba mã LAPP theo chuyển động, bán kính và chu kỳ
Ba mã dưới đây được dùng để minh họa cách đọc hồ sơ lựa chọn. Đây không phải bộ mã thay thế tương đương: hai mã đầu có quy cách 4G1,5, còn mã robot là 12G1,5. D trong bảng là đường kính ngoài danh nghĩa của đúng mã cáp.
Có thể cuộn ngang bảng trên điện thoại.
| Mã đối chiếu | Chuyển động | Bán kính khi chuyển động | Hành trình hoặc góc xoắn | Chu kỳ và giới hạn đọc dữ liệu |
|---|---|---|---|---|
| ÖLFLEX CLASSIC 110 CY Article No. 1135304 4G1,5 mm²; D = 9,6 mm |
Uốn thỉnh thoảng, không tự động; dùng theo điều kiện lắp của hãng. | 20D, tương ứng 192 mm. | Không lấy mã này làm lựa chọn cho hành trình xích liên tục hoặc tải xoắn robot. | Tài liệu đã đối chiếu không công bố số chu kỳ chạy xích để dùng cho lựa chọn này. |
| ÖLFLEX CLASSIC FD 810 CY Article No. 0026251 4G1,5 mm²; D = 9,9 mm |
Uốn lặp trong xích, chuyển động tuyến tính tự động. | 7,5D / 8,5D / 10D, tương ứng khoảng 74,3 / 84,2 / 99 mm trong điều kiện ghi dưới bảng. | A2-1 nêu hành trình tối đa 20 m. Bộ giá trị đang so sánh áp dụng cho hành trình dưới 10 m. | 3 / 5 / 7 triệu chu kỳ uốn tham chiếu, tương ứng ba mức bán kính bên cạnh. Không phải cam kết tuổi thọ cho mọi máy. |
| ÖLFLEX ROBOT 900 DP Article No. 0028195 12G1,5 mm²; D = 14 mm |
Uốn và xoắn trong ứng dụng robot; có phạm vi dùng trong xích theo điều kiện hãng. | 15D, tương ứng 210 mm. | Giới hạn xoắn ±180°/m theo datasheet. Khi dùng trong xích: hành trình ngang đến 10 m theo trang hãng. | Hãng công bố thử nghiệm 5 triệu chu kỳ xoắn. Không chuyển con số này thành 5 triệu chu kỳ uốn trong xích. |
Điều kiện của dòng FD 810 CY trong bảng: lấy hàng nhiệt độ 15 < T ≤ 50 °C và hành trình <10 m trong A2-1. Khi thay đổi nhiệt độ hoặc hành trình, phải tra lại. Các giới hạn cực đại về hành trình, tốc độ và gia tốc không được đồng thời sử dụng hết trong cùng ứng dụng.
Nguồn CLASSIC 110 CY: trang mã 1135304 và DB1135752EN, phiên bản 08, ngày 20/11/2024.
Nguồn FD 810 CY: trang mã 0026251, DB0026200EN, phiên bản 08, ngày 03/03/2022 và bảng A2-1, trang 1.
Nguồn ROBOT 900 DP: trang mã 0028195 và DB0028100EN, phiên bản 05, ngày 01/01/2019. Bảng A2-1 được tra trong lần biên soạn ngày 23/10/2026; bản PDF không thể hiện ngày phiên bản rõ ràng.
4. Đọc đúng bán kính, nhiệt độ và chu kỳ để tránh so sai
Không lấy bán kính lắp cố định dùng cho đoạn chuyển động
Datasheet có thể ghi các giá trị riêng cho fixed installation — lắp cố định, occasional flexing — uốn thỉnh thoảng, và chuyển động liên tục. Cần lấy đúng giá trị của chế độ sử dụng; không chọn con số nhỏ nhất trong tài liệu chỉ vì dễ lắp hơn.
Bán kính cũng phải phù hợp số chu kỳ mục tiêu. Một giá trị “từ 7,5D” trong datasheet không có nghĩa mọi mức tuổi thọ công bố đều đạt được tại bán kính đó.
| Nhiệt độ phải đọc theo trạng thái làm việc: Datasheet FD 810 CY ghi 0 đến +70 °C khi chuyển động và −40 đến +80 °C khi lắp cố định, theo nhiệt độ ruột dẫn tối đa. Không lấy giới hạn −40 °C của lắp cố định để khẳng định cáp chạy xích được ở nhiệt độ đó. |
Chu kỳ uốn và chu kỳ xoắn không phải cùng một phép thử
Muốn so độ bền giữa hai mã, cần biết dạng chuyển động, điều kiện thử và cách hãng định nghĩa một chu kỳ. Không dùng số chu kỳ xoắn của cáp robot để xếp hạng trực tiếp với số chu kỳ uốn của cáp chạy xích.
Cũng không tự quy đổi số chu kỳ công bố thành số năm sử dụng khi chưa biết nhịp máy, thời gian chạy, tải cơ học và điều kiện lắp thực tế. Với yêu cầu bảo trì hoặc tuổi thọ cụ thể, cần đối chiếu hồ sơ thử nghiệm và chế độ vận hành của dự án.
±180°/m phải gắn với đoạn thực sự chịu xoắn
Thông số độ trên mét mô tả mức xoắn theo chiều dài cáp chịu xoắn. Không lấy toàn bộ chiều dài tuyến, gồm cả đoạn đã cố định trong tủ hoặc máng, để suy khả năng chịu xoắn tại khớp robot.
Với ROBOT 900 DP đang đối chiếu, cần làm rõ vị trí kẹp, chiều dài tự do, góc quay hai chiều và bán kính nhỏ nhất trong toàn bộ hành trình. Thông số chịu xoắn không đồng nghĩa được quay liên tục không giới hạn.
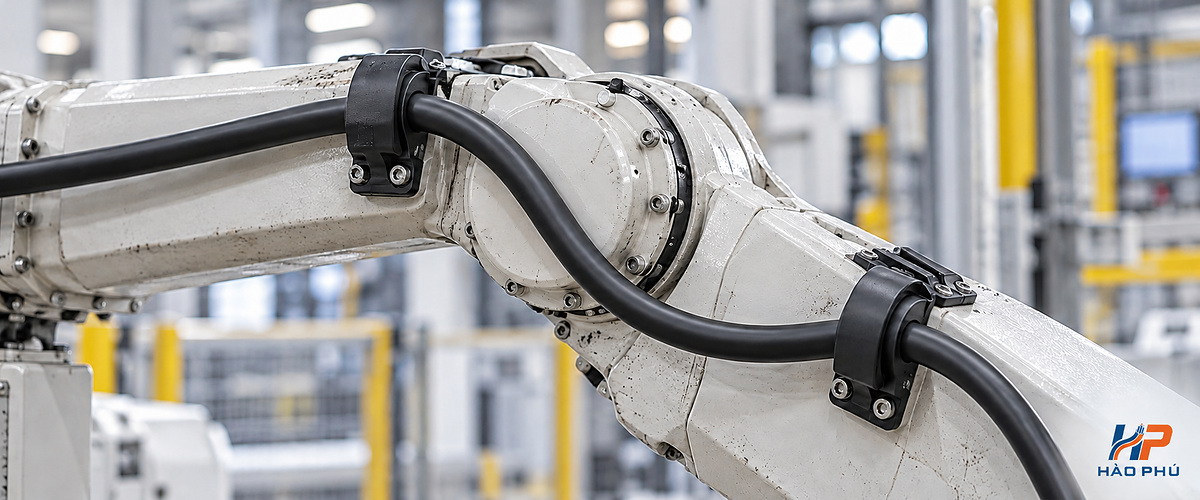 |
| Minh họa tuyến cáp trên tay robot; cần kiểm đồng thời độ uốn và góc xoắn trên chiều dài chịu xoắn. |
5. Tình huống lựa chọn: tuyến điều khiển đi theo bàn trượt
Tình huống giả định, không phải dự án thực tế: một máy cần tuyến điều khiển có shield, quy cách dự kiến 4G1,5 mm², đi trong xích theo bàn trượt. Bộ phận thiết kế cung cấp hành trình 6 m, bán kính uốn thực tế nhỏ nhất của cáp 90 mm, nhiệt độ dùng để đối chiếu A2-1 là 30 °C và mục tiêu 5 triệu chu kỳ uốn.
Với dữ liệu đó, mã 0026251 là một ứng viên để kiểm tiếp: mức bán kính tham chiếu tương ứng khoảng 84,2 mm, nhỏ hơn 90 mm của bố trí dự kiến. Kết quả này mới giải quyết một phần điều kiện cơ học.
| Nhóm dữ liệu | Kết luận và bước tiếp theo |
|---|---|
| Chuyển động đã xác định | Chạy tuyến tính trong xích, chưa có yêu cầu xoắn. Ưu tiên kiểm dòng dành cho uốn lặp. |
| Dữ liệu cơ học còn thiếu | Tốc độ, gia tốc, kiểu xích tự đỡ hay trượt, cách phân khoang, vị trí giữ cáp và trạng thái uốn ở hai đầu hành trình. |
| Dữ liệu điện còn thiếu | Dòng tải, điện áp, chiều dài điện của tuyến, sụt áp, số lõi làm việc và yêu cầu đầu nối. Chưa đủ căn cứ xác nhận tiết diện 1,5 mm². |
| Môi trường còn thiếu | Loại dầu hoặc hóa chất tiếp xúc, nước, UV và nhiệt độ thực tế tại cáp. Cần kiểm riêng theo vật liệu và điều kiện hãng. |
Kết luận sơ bộ: giữ 0026251 trong danh sách đối chiếu, chưa chốt mua chỉ từ bán kính. Nếu thiết kế bổ sung chuyển động xoắn tại đầu bàn trượt, cần đánh giá lại đoạn đó; không mặc định FD 810 CY đáp ứng vì đã dùng được trong xích.
6. Có thể thay cáp mềm bằng cáp chạy xích hoặc cáp robot không?
Một dòng chịu chuyển động phức tạp hơn chưa chắc thay trực tiếp được dòng đang dùng. Cần đối chiếu đồng thời ba nhóm điều kiện:
- Điện và đấu nối: số lõi, PE, tiết diện, điện áp, điện trở, loại tín hiệu và yêu cầu của thiết bị; đầu nối phải nhận được loại ruột dẫn và đường kính cáp.
- Cơ học: dạng chuyển động, bán kính thực tế, hành trình, góc xoắn, tốc độ, gia tốc, khối lượng và cách giữ cáp.
- Môi trường và hồ sơ: dầu, hóa chất, UV, nhiệt độ, yêu cầu cháy và chứng nhận mà thiết kế hoặc dự án quy định.
Ví dụ, 12G1,5 không phải cùng cấu hình với 4G1,5. Chữ G cho biết tổng số lõi đã bao gồm lõi bảo vệ xanh-vàng; không được coi mọi lõi đều là lõi tín hiệu. Xem thêm cách đọc số lõi, G/X và mã cáp khi kiểm BOQ hoặc tem hàng.
Vật liệu vỏ cũng không quyết định toàn bộ khả năng chuyển động. Khi xem nhóm cáp nguồn và điều khiển vỏ PUR, vẫn phải kiểm từng mã; không suy mọi cáp PUR đều chịu xoắn robot.
Với cáp có shield, cần giữ đúng cấu trúc che chắn và yêu cầu kết thúc shield của thiết bị. ROBOT 900 DP dùng lớp đồng mạ thiếc quấn, trong khi hai dòng CY đang xét dùng lưới bện đồng mạ thiếc. Có shield không tự chứng minh hai mã tương đương về truyền dẫn hoặc khả năng chuyển động.
| Đúng cáp vẫn cần đúng cách lắp: Khi lắp trong xích, phải tránh xoắn sẵn cáp, bố trí khoảng hở và không bó chặt các cáp trong đoạn chuyển động. Vị trí cố định phải phù hợp kiểu xích và hướng dẫn nhà sản xuất. Nguồn: LAPP — hướng dẫn lắp cáp trong xích T3. |
7. Cần gửi gì để chọn và báo giá cáp chuyển động?
Nếu đã có mã, gửi đầy đủ Article No. và quy cách. Nếu đang chọn mới hoặc tìm cáp thay thế, bổ sung thông tin của tuyến; chỗ chưa biết nên ghi rõ để được đối chiếu tiếp.
| Thông tin cần gửi | Nội dung cần làm rõ |
|---|---|
| Mã cũ hoặc yêu cầu thiết bị | Hãng, series, Article No., ảnh tem; manual thiết bị và lý do cần thay nếu có. |
| Dạng chuyển động | Uốn thỉnh thoảng, chạy xích hay uốn kèm xoắn; bản vẽ hoặc video thể hiện từng đoạn tuyến. |
| Thông số vận hành | Bán kính nhỏ nhất, hành trình, tốc độ, gia tốc, số chu kỳ mục tiêu; với robot thêm góc xoắn và chiều dài thực sự chịu xoắn. |
| Yêu cầu điện và đầu nối | Loại mạch, điện áp, dòng tải, số lõi, PE, tiết diện, shield, chiều dài điện và đầu nối sử dụng. |
| Môi trường và cách lắp | Nhiệt độ, dầu hoặc hóa chất, nước, UV, kiểu xích, điểm giữ cáp và yêu cầu hồ sơ kỹ thuật. |
| Nhu cầu cung cấp | Tổng số mét, chiều dài từng đoạn, thời điểm cần hàng và chứng từ yêu cầu theo đơn hàng. |
TƯ VẤN VÀ BÁO GIÁ CÁP CHO DỰ ÁNQuý khách cần chọn cáp cho bàn trượt, xích dẫn cáp hoặc robot có thể gửi hồ sơ tuyến và mã đang sử dụng để Hào Phú hỗ trợ đối chiếu cấu hình, điều kiện chuyển động và báo giá theo yêu cầu thực tế. Công ty: CÔNG TY TNHH KINH DOANH HÀO PHÚ
|


